
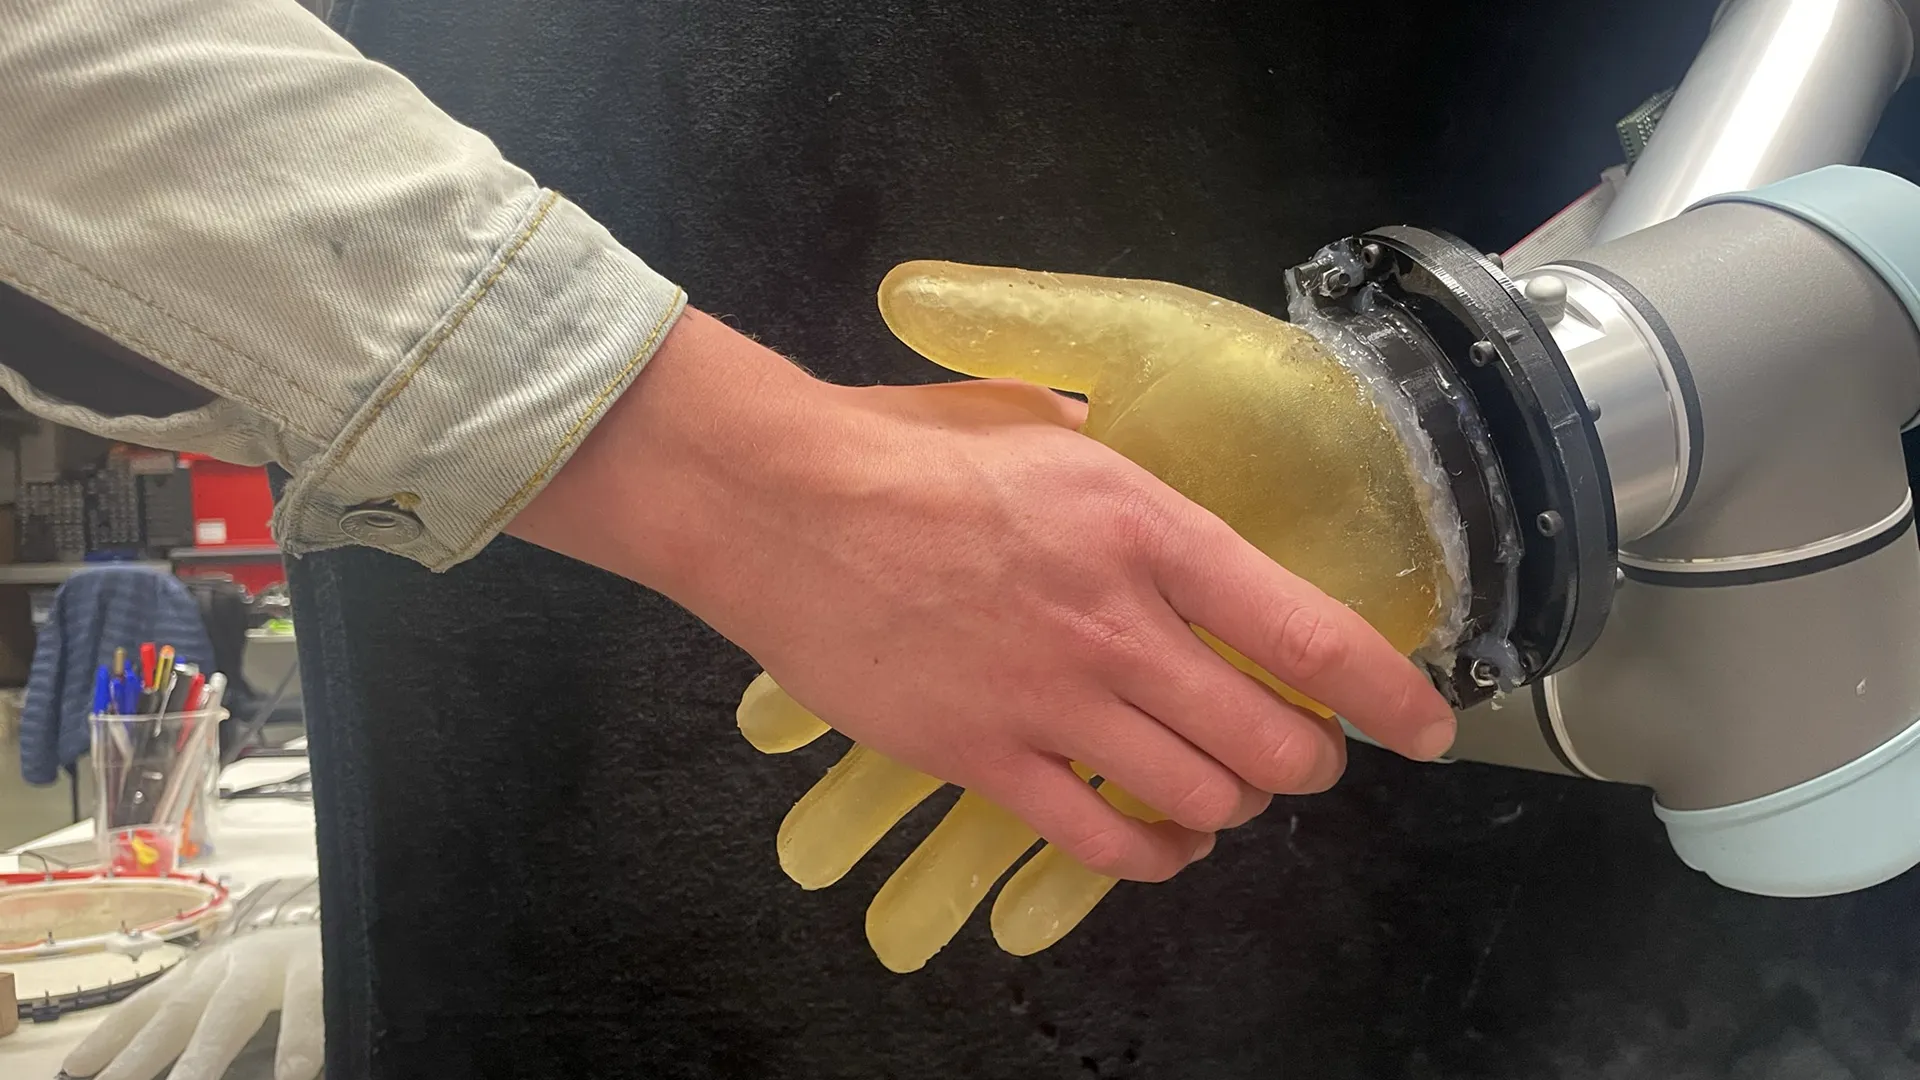
在人机交互技术迅猛演进的当下,斯坦福大学研究团队于2025年6月16日公布一项突破性进展:开发出一种低成本、耐用、高灵敏度的机器人“皮肤”,能像人类皮肤一样感知压力、热量、疼痛和微妙滑动,实现触觉模拟的重大飞跃。 该“皮肤”以柔性电子材料制成,可像手套一样覆盖机器人手部,支持实时反馈,响应时间小于1毫秒。 ScienceDaily报道,这一创新不仅让AI机器人更接近人类触觉能力,还为医疗手术、工业装配和假肢应用开辟新路径,预计到2030年市场规模超500亿美元。 在AI机器人从“刚性工具”向“柔性伙伴”转型的关键期,这一成果被视为“触觉革命”的里程碑,引发DeepMind和Boston Dynamics等巨头的关注。
机器人触觉模拟长期受限于传感器刚性和灵敏度不足。传统机器人依赖摄像头或力传感器,难以捕捉人类皮肤的多模态反馈(如温度、纹理和滑动)。 斯坦福团队的“皮肤”解决了这一痛点:它使用柔性硅基材料嵌入微型传感器阵列,能检测从0.1N压力到50°C热量的细微变化。 研究负责人、斯坦福生物工程教授Elliot Hawgood表示:“我们的目标是让机器人‘感觉’世界,就像人类手指感知丝绸或热咖啡。” 该皮肤厚度仅0.5mm,伸展性达200%,耐用性支持10万次弯曲,成本控制在每平方厘米1美元以内。
核心技术融合了AI算法和纳米材料。皮肤内置压电传感器阵列(分辨率1000 dpi),实时捕捉触觉信号,通过边缘AI处理器(基于TensorFlow Lite)处理数据。 例如,在“滑动检测”任务中,AI模型使用卷积神经网络(CNN)分析传感器图案,识别物体纹理和运动方向,准确率达98%。 团队还集成热敏电阻和光纤传感器,实现“疼痛模拟”:当温度超过42°C时,皮肤触发警报信号,模拟人类痛觉反射。 与剑桥大学7月16日的类似研究相比(柔性皮肤聚焦压力),斯坦福版本更全面,支持多模态融合(如触觉+视觉),响应速度快2倍。
这一进展源于斯坦福的“物理AI”项目,该项目自2022年起探索机器人感知,累计投资超1亿美元。 早期原型(如2023年的电子皮肤)仅限压力检测,准确率80%;新版通过深度学习优化,融入人类神经网络模型,灵敏度提升至人类皮肤水平(0.01N压力阈值)。 EurekAlert报道,团队在IEEE Robotics and Automation Letters上发表的论文(7月2日)详细阐述了算法:使用强化学习(RL)训练皮肤适应不同环境,奖励函数基于“自然反馈”(如滑动稳定性)。 实验室测试中,机器人戴上“皮肤”后,能精准抓取鸡蛋而不碎,或在黑暗中辨识物体纹理,成功率95%。
影响深远:医疗领域,触觉皮肤可用于微创手术机器人,帮助外科医生“感觉”组织硬度,减少并发症20%。 工业应用中,它提升装配线效率,如汽车制造中检测零件缺陷,节省劳动力30%。 对于残疾人,假肢集成此皮肤可恢复“触感”,改善生活质量。TechXplore指出,这一技术与AI视觉融合(如DenseTact传感器),让机器人实现“全感官”感知,市场潜力超1000亿美元。 斯坦福计划开源部分代码,推动行业采用。
挑战不容忽视:皮肤的耐水性和长期稳定性需优化(当前防水级IP67,目标IP68)。 此外,AI处理延迟在复杂场景下可达10ms,需进一步压缩。Hawgood承认:“从实验室到工厂,还有工程化路要走。” 伦理问题也浮现:高度拟人化的机器人皮肤或引发“谷仓效应”(Uncanny Valley),影响人类接受度。 团队正与伦理专家合作,确保技术服务人类。
这一创新不仅是技术飞跃,更是AI机器人向人类接近的象征。斯坦福的“皮肤”证明,触觉模拟不再是科幻,而是现实工具。Hawgood在新闻发布会上展望:“未来机器人将‘感觉’我们的世界,像伙伴而非机器。” 随着DeepMind和Tesla Optimus的跟进,触觉AI或重塑制造业和医疗,开启“感官时代”。科技界正见证机器人从“冷冰冰”到“有血有肉”的转变。
(字数:1012)
信息来源:
- ScienceDaily: "Robots that feel heat, pain, and pressure? This new 'skin' makes it possible" (https://www.sciencedaily.com/releases/2025/06/250616040237.htm, 2025‑06‑17)。
- TechXplore: "Scientists give robots a sense of touch with fabric that mimics human skin" (https://techxplore.com/news/2025‑08‑scientists‑robots‑fabric‑mimics‑human.html, 2025‑08‑01)。
- EurekAlert: "Physical AI uses both sight and touch to manipulate objects like a human" (https://www.eurekalert.org/news‑releases/1096815, 2025‑09‑02)。
- ISPR: "Robots that 'feel': Breakthrough robotic skin could revolutionize human‑robot interactions" (https://ispr.info/2025/07/16/robots‑that‑feel‑breakthrough‑robotic‑skin‑could‑revolutionize‑human‑robot‑interactions/, 2025‑07‑16)。
- PMC: "Toward an AI Era: Advances in Electronic Skins" (https://pmc.ncbi.nlm.nih.gov/articles/PMC11397144/, 2025‑08‑29)。
- Stanford TechFinder: "DenseTact: Optical Tactile Sensor" (https://techfinder.stanford.edu/technology/densetact‑optical‑tactile‑sensor, undated)。