
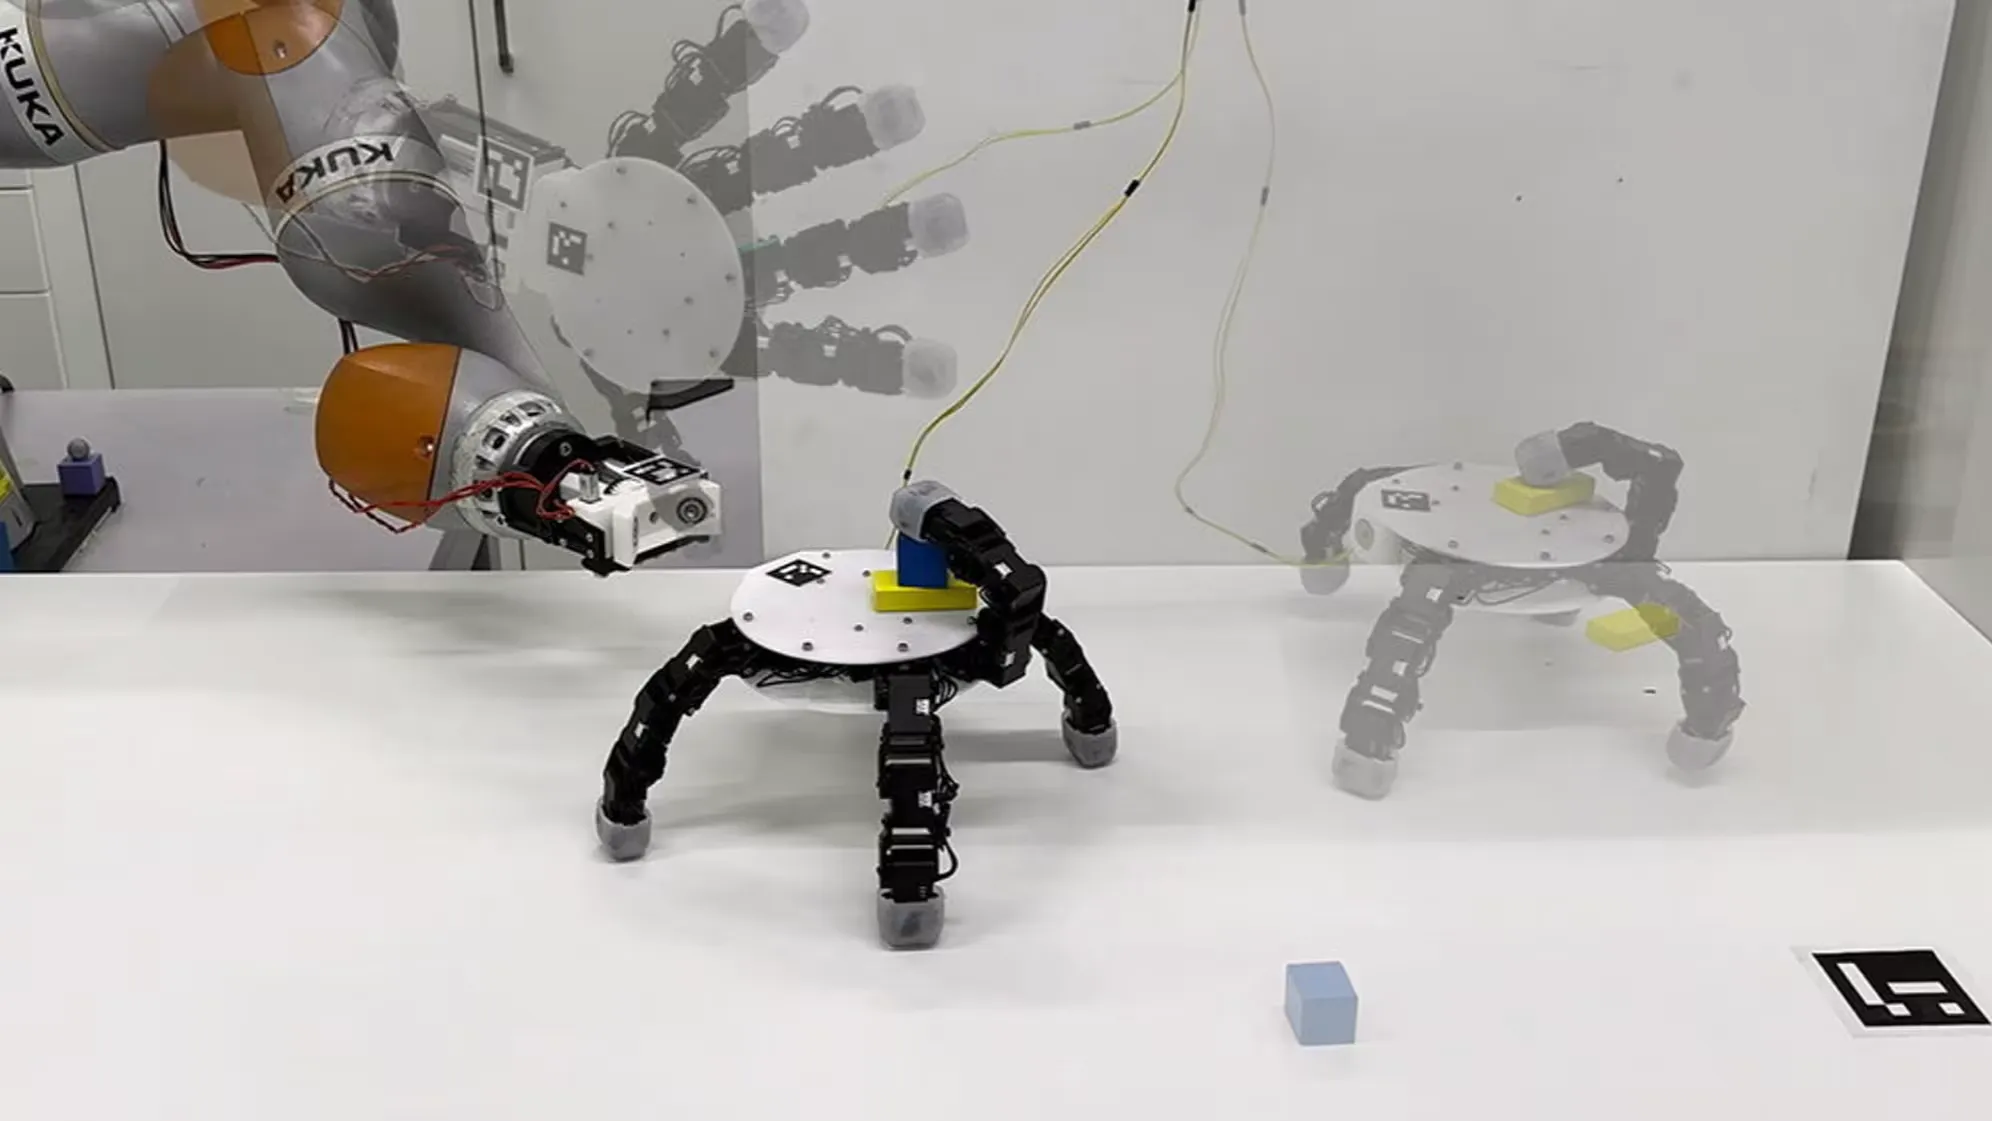
Financial Times发布报道,展示一款不同于传统机械臂的“爬行”机械手。它的工作方式并非依靠整只手臂的大范围运动,而是依靠多个指状构件交替固定与释放,在物体表面上完成“爬行”式位移,从而在狭小空间内实现连续抓取与转移。
报道细节指出,研究团队将这种设计的关键归结为两点:一是多指并行的再握(regrasp)能力,它能在抓取过程中把握点从一个指转移到另一个指而不放开物体;二是通过轮换锚定点,双手或单手可在同一平面上逐步前进,类似昆虫爬行。这种运动模式让机械手能够在不使用传统机械臂大幅摆动的情况下,完成从一个物体到另一个物体的连续操作。
在演示中,设备展示了对多种形状与材质物体的处理能力:研究团队让机械手接触并转移光滑小球、带把手的容器和较薄的扁平件等。报道强调,关键不是单次抓取的力量,而是机械手在复杂姿态下保持稳定抓取、重新定位并继续操作的连贯性。
- 重新抓取(regrasp)能力:通过分布式指端控制,机械手可以在保持物体受控的同时调整握持位置。
- 爬行式位移:无需整臂移动,设备利用手指交替着力在表面上前进,适用于狭窄空间或密集物件堆放场景。
- 对比人手:报道引用研究人员观点称,在某些受限环境和重复微操作上,该装置表现出超越人类对手的稳定性与一致性。
Financial Times 的报道还把目光投向潜在的产业化路径:研究者认为,这类机械手若能与现有的视觉系统和分拣软件整合,有望在电子元件装配、精细分拣与高密度仓储中取代或补充传统工业机械臂。文章指出,关键挑战依旧是耐用性、控制算法的鲁棒性以及在现实生产线上与现有设备的兼容性。
报道未详细透露团队的全部技术参数,但提到研究人员进行了多轮实验以验证重复抓取的精度与速度。分析人士在文中推测,这种“爬行+再握”的理念如果被工业化,可能改变当前以大臂段运动为主的自动化布局——让更多任务可以在更小的空间内、更低的能耗下完成。
Financial Times 的这篇报道把焦点放在技术的实用性与商业化前景上,同时提出伦理与就业层面的讨论:自动化更灵巧后,会不会替代更多手工岗位?报道引用研究人员回应称,短期内关注点仍在如何把实验室原型推向稳定生产,真正的规模化应用还需要时间和更多工业验证。
无论如何,这一“会爬的机械手”把传统对机械手只会‘抓放’的印象打破,展示了一种更接近生物手段的移动与重定位策略,给工业自动化设计带来了新的思路。
▶️ 喜欢这篇内容?创作真的很辛苦!
欢迎关注我们的 YouTube 频道:
AI Rosetta
你的点赞、订阅和分享,是对我们最大的支持!🙏
更多AI新闻请访问:
https://www.airosetta.com