
2026年9月24日,一個名為 DrivingBench 的真車測試引起廣泛關注。OpenAI 旗艦模型 GPT‑6 Astra 喺冇做過專門駕駛訓練嘅情況下,透過工具調用直接控制一輛2022款豐田卡羅拉,喺加州灣區嘅空停車場錐桶賽道完成全程約134.7米嘅行駛,並成功停入指定車位,耗時5分22秒。呢個係該基準設立以嚟首個完整走完全程嘅通用大模型,同期測試嘅 Claude Fable 5.1、Grok 4.6 同 GPT‑5.6 Sol 都未能完成。中文媒體常將事件比喻為「科目二」過關,但該測試本質係低速、封閉環境下嘅受控實驗,唔等於完整嘅公共道路駕駛考試。
詳細情況
DrivingBench 由研究員 Tobias Gessler、Simon Mahns 同 Aditya Ramabadran 設計,目標係檢驗通用大語言模型(而唔係專用自動駕駛系統)能否喺真實物理世界透過工具介面控制車輛。測試車輛配備 Comma Four 硬件同 openpilot 底層控制軟件,模型透過觀察鏡頭畫面、發出轉向/油門/剎車指令來駕駛。全程有人類安全員隨時準備踩剎車,車速被嚴格限制喺極低水平(成功跑平均約0.42–0.8米/秒)。
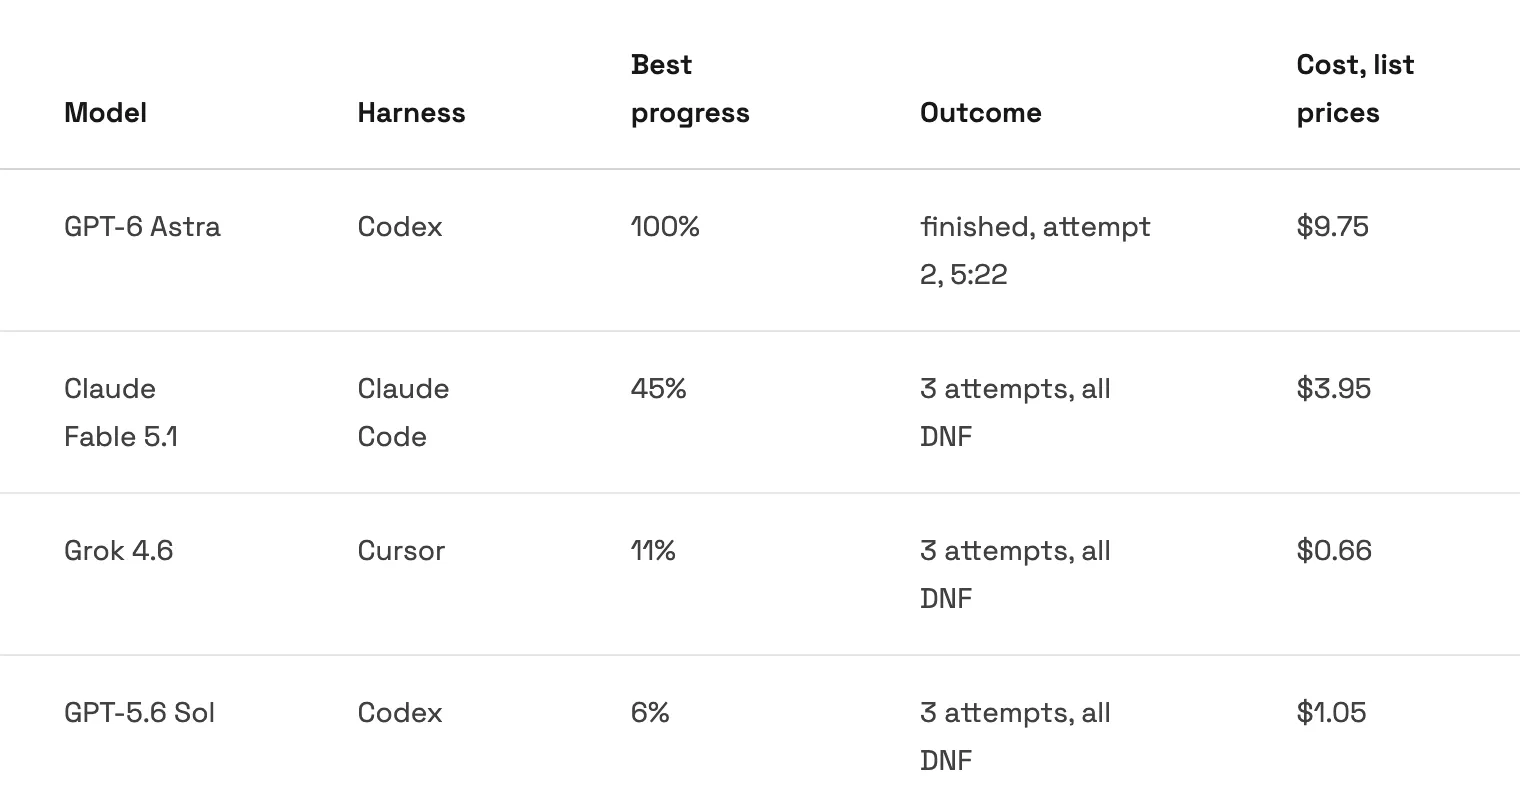
賽道與結果
賽道由彩色錐桶圍成約8米闊通道,包含彎道,終點為約7×5米嘅錐桶車位,總長約130–135米。GPT‑6 Astra 第一次嘗試完成約49%後因碰撞或偏離而終止;第二次嘗試發出24條運動指令,完整走完134.7米並停入藍色終點區,耗時5分22秒,消耗約660萬 token,按公開定價估算成本約7.74美元。其他模型表現差距明顯:Claude Fable 5.1 最高完成約45%,Grok 4.6 約11%,GPT‑5.6 Sol 約6%,多數嘗試喺第一個彎道或錐桶線識別時失敗,主要問題係空間感知——分唔清對角線錐桶邊一側先係可行車道。
測試中,Astra 會定期調用「觀察」工具查看攝像頭畫面,並根據即時反饋調整策略。首次嘗試失敗後,佢喺第二次調整咗路徑規劃。有趣嘅係,模型最初曾拒絕直接控制真車,強調安全與責任邊界,經研究人員說明安全措施後先至繼續執行。整個過程無人工接管,但始終處於極低速與人類監控之下。
技術意義與局限
呢個結果嘅核心價值係:通用大模型首次喺真實車輛上完成封閉低速賽道任務。佢證明咗當前前沿模型已具備一定嘅視覺理解、空間推理、多步規劃同錯誤恢復能力,能夠將語言指令轉化為物理控制動作。與傳統端到端自動駕駛系統唔同,呢度冇針對駕駛數據集做微調,模型依賴通用能力同工具介面完成任務。
然而,局限同樣明顯:
- 速度極低,延遲成為主要瓶頸(模型「思考」時間佔比較高);
- 環境簡單(空停車場、靜態錐桶),遠非複雜交通場景;
- 依賴專用硬件介面與底層控制器,並非端到端純視覺駕駛;
- 成本與 token 消耗較高,尚不具備實用經濟性;
- 安全員全程在場,唔可以等同於無人駕駛。
研究者亦強調,呢個更似一個有趣嘅探索性基準,短期內難以直接轉化為實用嘅自動駕駛方案。
可能影響
1. 通用智能體向物理世界延伸
事件表明,大模型嘅「行動能力」已由屏幕操作、代碼執行擴展到真實車輛控制。未來類似測試可能擴展到更多具身任務(機械人、無人機等),推動「語言—感知—行動」閉環嘅研究。
2. 基準與評估方式變革
DrivingBench 將評測由純數位基準推向真實物理互動,補充現有嘅編碼、工具使用、電腦操作類測試。預計會有更多團隊跟進真實世界智能體基準,促使模型喺空間感知與即時決策上進一步優化。
3. 自動駕駛技術路線討論
結果可能強化「通用大模型+工具/介面」路線嘅吸引力,但同時亦凸顯專用自動駕駛系統喺速度、可靠性、成本上嘅優勢。短期內,兩者更可能互補而非取代。
4. 安全與監管啟示
即使喺嚴格受控條件下,模型最初嘅「拒絕駕駛」行為同後續成功執行,都提示咗對齊同安全邊界嘅重要性。真實世界部署前,必須建立更完善嘅監控、熔斷同責任機制。
5. 公眾認知與產業預期
「大模型開真車過科目二」嘅表述容易傳播,有助提升公眾對 AI 具身能力嘅感知,但亦可能放大不切實際嘅期待。產業界需要喺宣傳同實際能力之間保持清晰界線。
結語
GPT‑6 Astra 喺 DrivingBench 中成為首個完成真實車輛錐桶賽道嘅通用大模型,係 AI 由數位世界邁向物理控制嘅標誌性節點。佢證明咗前沿模型喺低速、封閉、有監控條件下已具備基礎駕控能力,但距離真正嘅公共道路自動駕駛仍有巨大差距。對研究而言,呢個為具身智能同真實世界智能體評估提供咗新樣本;對產業而言,則提醒我哋喺追求更強行動能力嘅同時,必須同步強化安全、效率同可驗證性。後續若能喺更高速度、更複雜環境中複現並改進,其意義將進一步放大。
▶️ 鍾意呢篇內容?創作真係好辛苦!
歡迎追蹤我哋嘅 YouTube 頻道:
AI Rosetta
你嘅讚、訂閱同分享,係對我哋最大嘅支持!🙏
更多 AI 新聞請瀏覽: https://www.airosetta.com