
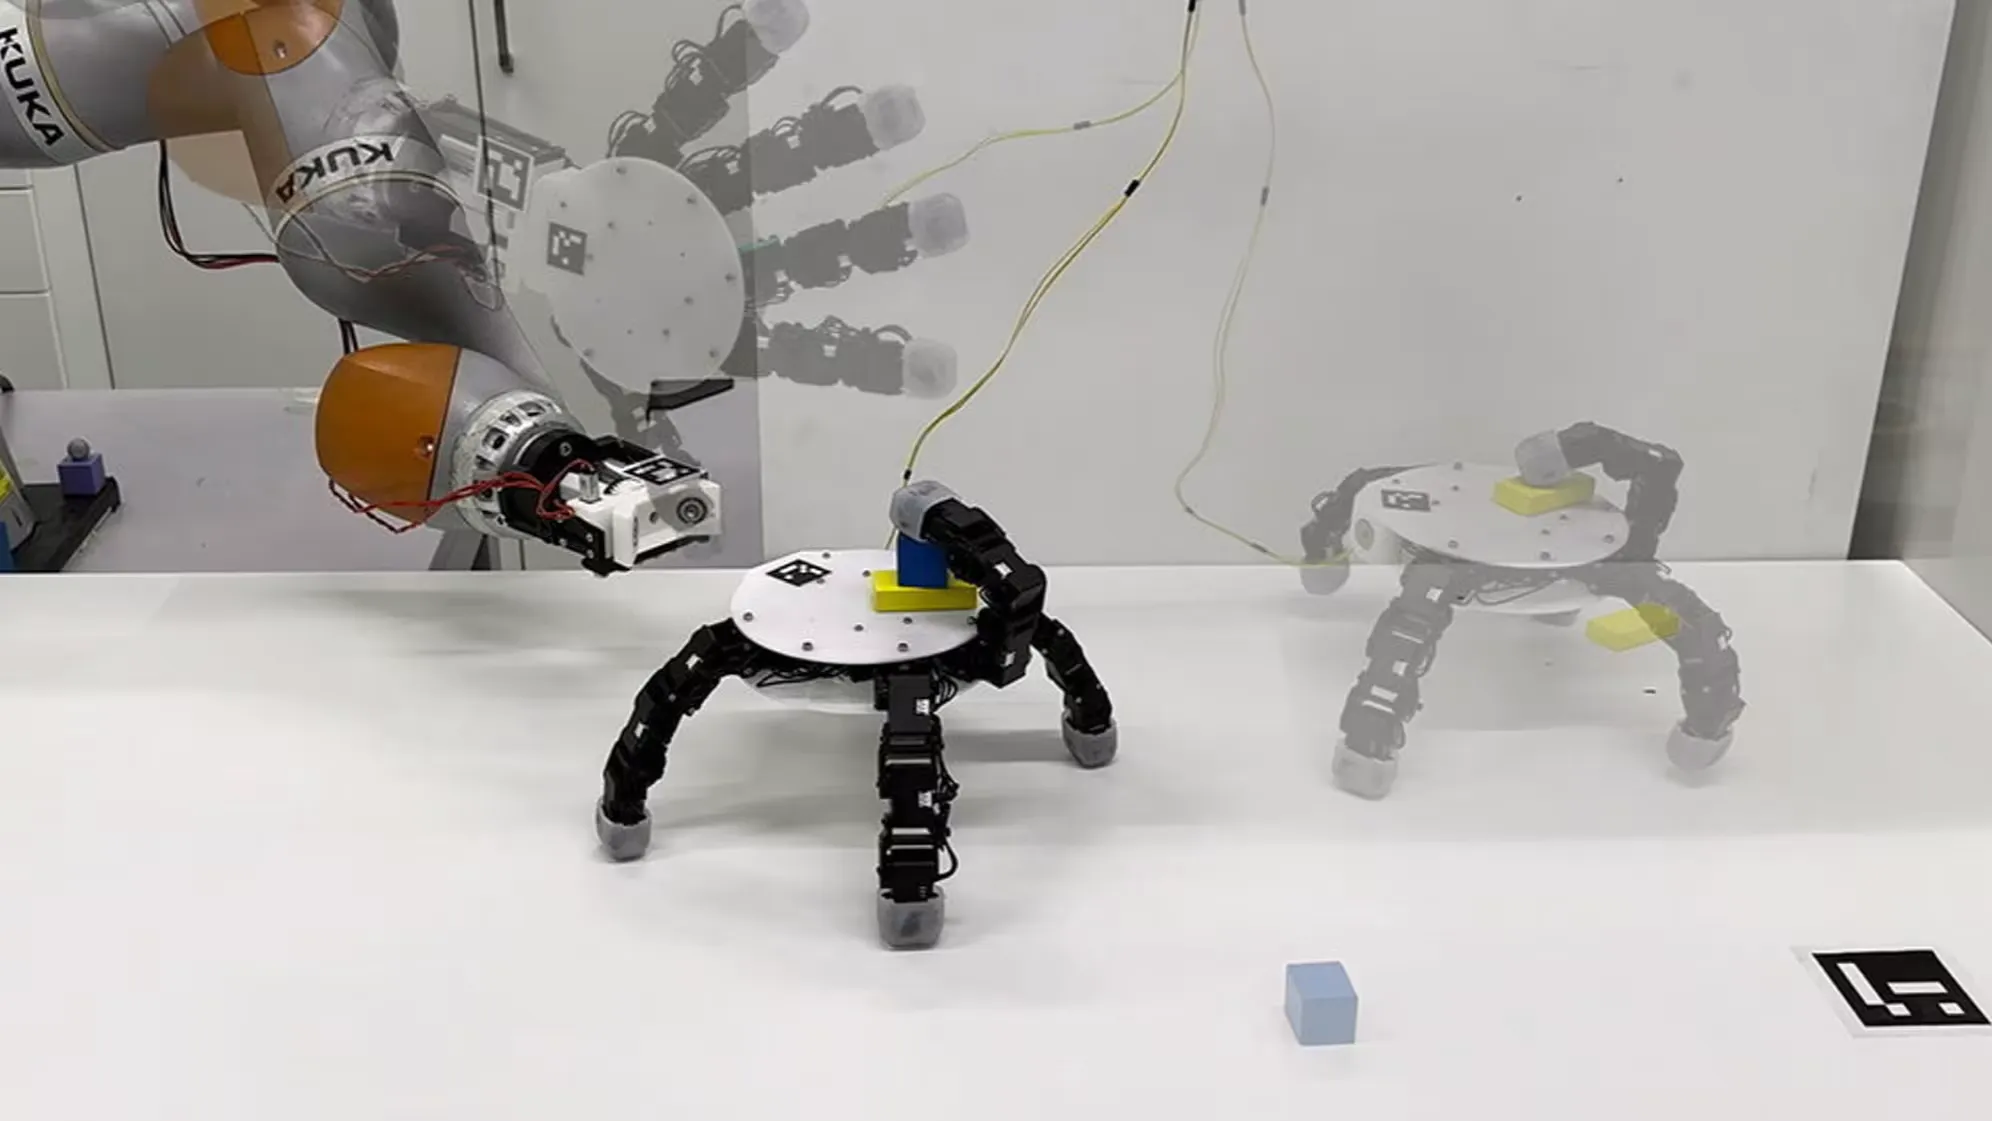
Financial Times發表報道,展示一款同傳統機械臂唔同嘅「爬行」機械手。佢嘅工作方式唔係靠整隻手臂大幅度運動,而係靠多個手指狀構件交替固定同釋放,喺物件表面上完成「爬行」式位移,從而喺狹窄空間內實現連續抓取同轉移。
報道細節指出,研究團隊將呢種設計嘅關鍵歸結為兩點:一係多指並行嘅再握(regrasp)能力,佢可以喺抓取過程中將握持點由一隻指轉移到另一隻指而唔放開物件;二係透過輪換錨定點,單手或雙手可以喺同一平面上逐步向前,類似昆蟲爬行。呢種運動模式令機械手能夠喺唔使用傳統機械臂大幅擺動嘅情況下,完成由一個物件到另一個物件嘅連續操作。
示範中,裝置展示咗對多種形狀同材質物件嘅處理能力:研究團隊令機械手接觸並轉移光滑小球、有把手嘅容器同較薄嘅扁平件等。報道強調,關鍵唔係單次抓取嘅力量,而係機械手喺複雜姿態下保持穩定抓取、重新定位並繼續操作嘅連貫性。
- 重新抓取(regrasp)能力:透過分佈式指端控制,機械手可以喺保持物件受控嘅同時調整握持位置。
- 爬行式位移:無需整臂移動,裝置利用手指交替着力喺表面上向前,適合狹窄空間或密集物件堆放場景。
- 對比人手:報道引用研究人員觀點指,喺某啲受限環境同重複微操作上,呢種裝置表現出超越人手嘅穩定性同一致性。
Financial Times 嘅報道亦將目光投向潛在產業化路徑:研究者認為,如果呢類機械手能夠同現有視覺系統同分揀軟件整合,佢哋有望喺電子元件裝配、精細分揀同高密度倉儲中取代或補充傳統工業機械臂。文章指出,關鍵挑戰仍然係耐用性、控制算法嘅魯棒性,以及喺現實生產線上同現有設備嘅相容性。
報道冇詳細披露團隊全部技術參數,但提到研究人員做咗多輪實驗驗證重複抓取嘅精度同速度。分析人士喺文中推測,呢種「爬行+再握」嘅理念如果工業化,可能改變而家以大臂段運動為主嘅自動化佈局——令更多任務可以喺更細嘅空間內、以更低能耗完成。
Financial Times 呢篇報道把焦點放喺技術嘅實用性同商業化前景,同時提出倫理同就業層面嘅討論:自動化變得更靈巧之後,會唔會取代更多手工崗位?報道引用研究人員回應話,短期內關注仍係點樣將實驗室原型推向穩定生產,真正規模化應用仲需要時間同更多工業驗證。
無論點,呢個「會爬嘅機械手」打破咗傳統對機械手淨係會『抓放』嘅印象,展示咗一種更接近生物手段嘅移動同重定位策略,為工業自動化設計帶嚟新思路。
▶️ 鍾意呢篇內容?創作真係好辛苦!
歡迎關注我哋嘅 YouTube 頻道:
AI Rosetta
你嘅讚好、訂閱同分享,係對我哋最大嘅支持!🙏
更多AI新聞請瀏覽:https://www.airosetta.com